
Python для робототехника: узлы ROS 2 на rclpy, OpenCV и расчёты движения робота
Python для робототехника — это умение написать узел ROS 2 на библиотеке rclpy, который подписывается на топики датчиков, считает и публикует команды, а также обработать кадр камеры в OpenCV и пересчитать координаты между системами отсчёта робота в NumPy. На Python пишут логику поведения, прототипы компьютерного зрения, launch-файлы, скрипты для симуляции и разбора записанных логов. Контуры управления с жёсткими сроками остаются за C++. Ниже — учебный узел, профили QoS, колбэки, камера, tf2 и граница между языками.
Содержание
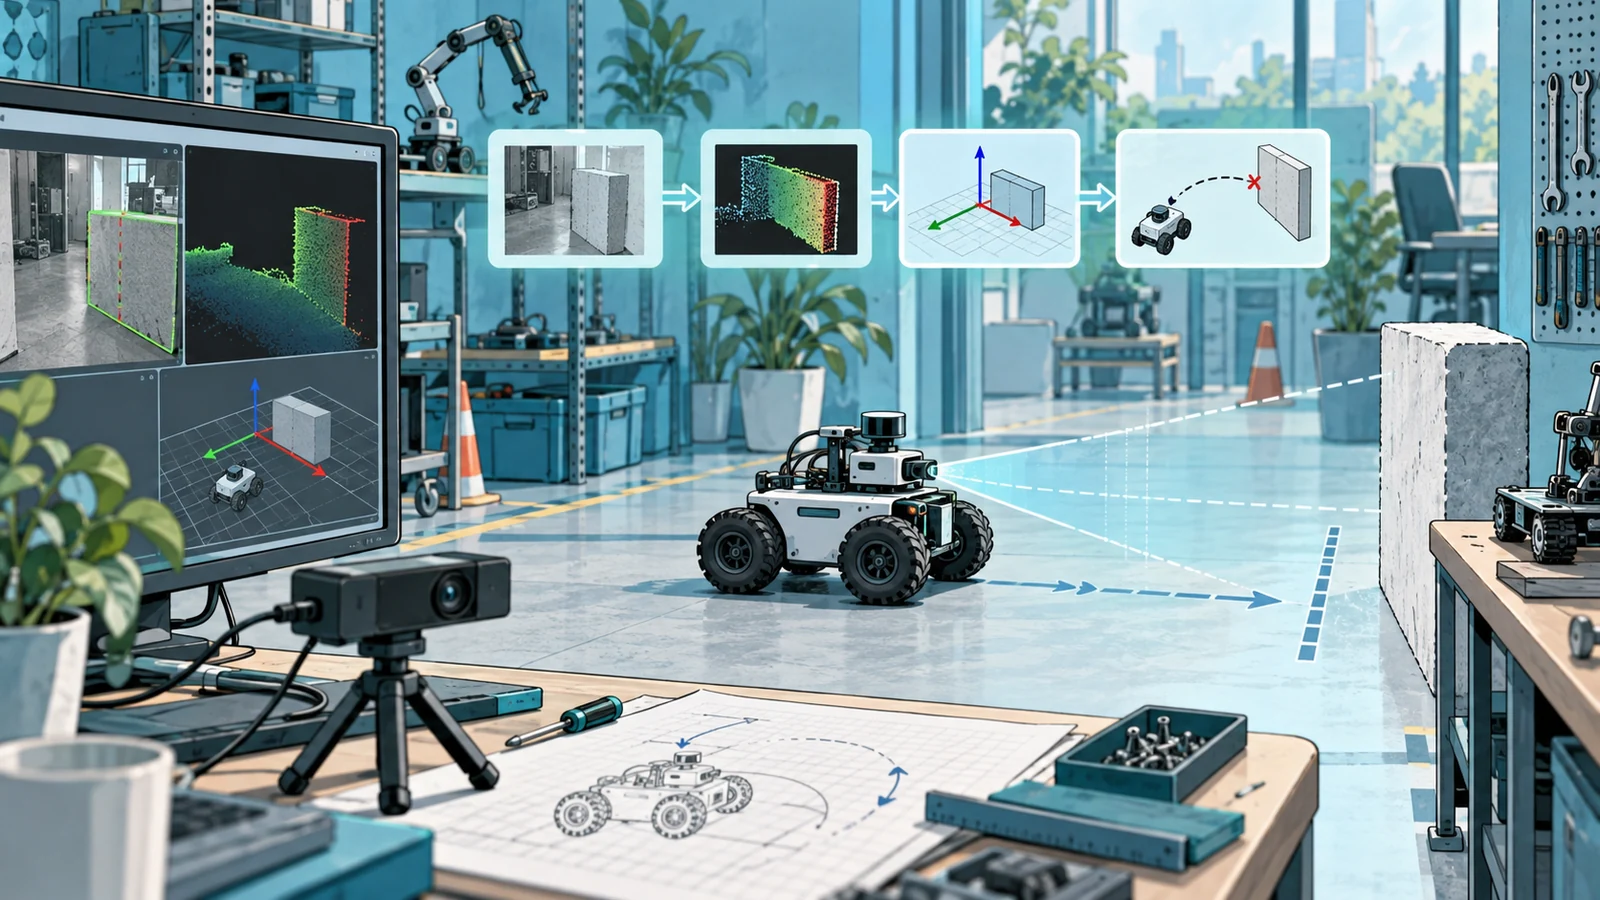
Тот, кто знает Python по анализу данных или вебу, обычно спотыкается не о синтаксис, а о модель исполнения. Узел ROS 2 не выполняется сверху вниз: он регистрирует функции-колбэки и отдаёт управление исполнителю (executor), который вызывает их, когда приходит сообщение или срабатывает таймер. Отсюда типичные ошибки: блокирующий вызов внутри колбэка, долгий расчёт, из-за которого копятся кадры, и подписка, которая молчит при работающем датчике.
Где в роботе работает Python, а где C++
Стек робота удобно делить по требованиям ко времени. Драйверы, контроллеры моторов и регуляторы, которые обязаны отработать строго в срок много раз в секунду, пишут на C++: в ros2_control, стандартном каркасе для управления приводами, контроллеры подключаются как плагины на C++. Выше требования мягче: узел, который несколько раз в секунду решает, ехать или стоять, детектор цветной метки, сборщик статистики из логов. Здесь Python выигрывает скоростью разработки: узел меняют и перезапускают без пересборки. На нём же пишут launch-файлы и скрипты разбора записей rosbag.
Системная сторона борта разобрана в нашей статье о Linux для робототехника, расчёты с единицами измерения — в статье о Python для инженера.
Учебный пример: робот останавливается перед стеной
Условная задача: робот в симуляторе Gazebo публикует показания лидара в топик /scan (сообщение LaserScan) и принимает команды скорости в /cmd_vel (Twist). Нужен узел, который ведёт робота вперёд и останавливает его, если прямо по курсу препятствие ближе 0,5 метра.
Узел — класс, унаследованный от Node. В конструкторе создают подписку create_subscription на /scan, издателя create_publisher для /cmd_vel и таймер create_timer с периодом 0,1 секунды. Колбэк подписки только сохраняет дистанцию: превращает msg.ranges в массив NumPy, выбрасывает inf и nan через np.isfinite и берёт минимум в нужном секторе. Колбэк таймера публикует Twist с linear.x = 0,2 или нулём. Приём данных и решение разделены намеренно: если лидар замолчит, таймер остановит робота по тайм-ауту, а не повезёт его по последней известной дистанции.
Пакет создают командой ros2 pkg create --build-type ament_python и собирают через colcon build --symlink-install, чтобы правки в .py подхватывались без пересборки. Первый запуск часто разочаровывает: узел стартует без ошибок, но робот не останавливается, потому что колбэк подписки ни разу не вызвался.
Профили QoS: почему подписка молчит
Причина обычно в профиле качества обслуживания (QoS) — наборе правил доставки между издателем и подписчиком. Новичок пишет create_subscription(LaserScan, ‘scan’, self.on_scan, 10), и число 10 означает профиль по умолчанию: хранить 10 последних сообщений и доставлять надёжно (reliable). Драйверы лидаров и камер часто публикуют с профилем для датчиков, который в заголовке qos_profiles.h пакета rmw задан как best effort с очередью из 5 сообщений.
В документации ROS 2 о настройках QoS есть таблица совместимости: издатель best effort и подписчик reliable несовместимы, соединение не устанавливается, сообщения не передаются. Узел при этом не падает: о несовпадении говорят только события «Offered incompatible QoS» у издателя и «Requested incompatible QoS» у подписчика, а сообщение о них легко пропустить в журнале. Обратное сочетание работает.
Вывод: для датчиков импортируйте qos_profile_sensor_data из rclpy.qos, а профиль издателя проверяйте командой ros2 topic info /scan --verbose — она показывает надёжность, глубину очереди и долговечность каждой стороны. Устаревшее измерение датчика лучше выбросить, чем доставить с опозданием.
Колбэки и исполнитель: где узел зависает
Вторая частая ошибка — блокирующий вызов в колбэке. Допустим, узел вызывает сервис синхронным методом call(). В руководстве ROS 2 о синхронных и асинхронных вызовах сказано прямо: такой вызов из колбэка подписки, таймера или сервиса приводит к взаимоблокировке, потому что rclpy.spin не прерывает текущий колбэк, чтобы обработать ответ, и никаких признаков проблемы узел не подаёт. Рекомендация — call_async() и проверка готовности future в другом колбэке.
Общее правило: колбэк должен быть коротким. Тяжёлую обработку выносят в отдельный узел или используют MultiThreadedExecutor с группами колбэков. Глобальная блокировка интерпретатора (GIL) не даёт потокам ускорять расчёты на чистом Python. NumPy и OpenCV считают в скомпилированном коде, поэтому векторизация обычно даёт больше, чем потоки. Если и после неё узел не укладывается в период, а задержка влияет на безопасность, это признак, что его пора переписать на C++.
Камера: OpenCV и cv_bridge
Кадр приходит сообщением sensor_msgs/Image, а OpenCV работает с массивами NumPy. Мост между ними — cv_bridge: imgmsg_to_cv2(msg, desired_encoding='bgr8') возвращает массив формы (высота, ширина, 3). Каналы в OpenCV по умолчанию идут в порядке BGR, и красная метка, которую ищут по порогам RGB, превращается в синюю.
Продолжение примера: робот едет к красному конусу. Узел переводит кадр в HSV через cv2.cvtColor, выделяет цвет маской cv2.inRange (красный лежит у обоих краёв шкалы оттенка, поэтому масок две), находит контуры, считает центр крупнейшего через cv2.moments и публикует угловую скорость, пропорциональную отклонению центра от середины кадра. Индексы массива идут как [y, x], и путаница даёт робота, который поворачивает не в ту сторону.
NumPy, кинематика и tf2
Робот описывается деревом систем координат: map, odom, base_link, laser, camera_link. Библиотека tf2 хранит преобразования между ними, в Python к ней обращаются через Buffer и TransformListener из tf2_ros. Вызов lookup_transform(‘base_link’, ‘camera_link’, rclpy.time.Time()) возвращает преобразование из системы камеры в систему корпуса; пустое время означает последнее доступное. Сначала целевая система, потом исходная, и перепутать их — классическая ошибка. Сразу после старта буфер пуст, поэтому вызов оборачивают в try/except TransformException.
Ориентация в сообщениях ROS хранится кватернионом с полями x, y, z, w. SciPy в Rotation.from_quat по умолчанию тоже ждёт скаляр последним, а transforms3d ставит w первым. Ошибка порядка не вызывает исключения — робот просто «видит» мир повёрнутым. Проверка: поверните точку (1, 0, 0) на 90 градусов вокруг оси z и убедитесь, что получилась (0, 1, 0). Однородные матрицы 4×4 перемножают оператором @ вместо ручного сложения углов.
С чего начать и в каком порядке осваивать
Последовательность ниже повторяет порядок, в котором проблемы появляются в проекте. Без уверенного Python не разобраться в классах узлов, без топиков и QoS не получить данные, а камера и tf2 имеют смысл, когда простой узел стабильно работает в симуляторе. Вопрос о C++ встаёт последним, когда ясно, какой узел действительно не успевает.
- Python: классы, модули, виртуальное окружение, массивы NumPy.
- Основы ROS 2: узел, топик, сервис, параметр; ros2 topic echo, hz и info.
- Свой пакет на ament_python: издатель, подписчик, таймер, launch-файл.
- QoS и исполнители: профиль датчиков, асинхронные вызовы сервисов.
- Камера: cv_bridge, пороги и контуры в OpenCV.
- tf2 и кинематика: дерево систем координат, кватернионы, одометрия.
- Логи: ros2 bag record, чтение записи в Python и графики.
Почти весь путь проходится в Gazebo, без железа. Длинная программа с проверкой заданий — «Программист дронов» Skillbox: блок Python на ней посвящён инженерным расчётам, обработке и визуализации данных и анализу показаний сенсоров, дальше идут математика, C++ и профильный блок с камерами, лидарами и SLAM. Программа рассчитана на 13 месяцев; rclpy и OpenCV в описании Python-блока не названы, это стоит уточнить у школы.
Упражнения и как проверить себя
Измерьте, где робот реально встаёт при 0,2 и 0,5 метра в секунду, затем остановите узел лидара на ходу и убедитесь, что таймер его останавливает. Для QoS намеренно подпишитесь на топик датчика с профилем по умолчанию и найдите в журнале сообщение о несовместимости. Для камеры замерьте время обработки кадра через time.perf_counter и сравните с интервалом из ros2 topic hz: если обработка дольше, уменьшайте кадр или прореживайте поток.
Чему учат на курсах
Математику для поворотов и кинематики разбирают на курсе Skillbox «Математика для робототехников»: за три месяца проходят однородные преобразования, углы Эйлера и кватернионы, кинематику дронов и манипуляторов, динамику и ковариационные матрицы, а вычисления выполняют на Python. Шесть практических задач проверяет эксперт, используемые библиотеки нужно уточнить; на входе нужны базовый Python и школьная тригонометрия.
Курсы редко разбирают rclpy так подробно, как официальные руководства ROS 2. Разумная схема — брать на курсе математику, Python и проекты с проверкой, а API ROS 2 добирать по документации своего дистрибутива.
Если интерес — камера, а не моторы, посмотрите на курс Skillbox «Специалист по компьютерному зрению дронов и нейросетям»: восемь месяцев, 21 модуль, первый — Python для автоматизации расчётов и работы с данными, дальше математика и нейросети с PyTorch, YOLO и U-Net, 404 часа практики и итоговый проект для сельского хозяйства. OpenCV и ROS 2 в описании не упомянуты, это стоит выяснить до оплаты.
Как навык влияет на доход
Отдельной надбавки за Python в робототехнике обычно нет: в вакансиях инженера ROS он стоит рядом с C++, Linux и ROS 2. Влияние косвенное: инженер, который сам пишет узлы поведения и разбирает логи испытаний, доводит задачу до полигона без отдельного программиста на каждый скрипт.
Сопоставимой открытой статистики зарплат робототехников с разбивкой по Python найти не удалось, поэтому чисел здесь нет. Смотрите вакансии по запросам «ROS 2» и «rclpy» с фильтром по городу и опыту и отделяйте суммы до вычета налога от сумм на руки.
Как выбрать обучение
Отдельного рейтинга по Python для роботов на сайте нет. Сравнить школы поможет широкий рейтинг онлайн-школ с обучением Python: он охватывает весь Python, от анализа данных до веба, и оценивает школы по стоимости, практике, гибкости графика и поддержке. Перед оплатой проверьте, названы ли дистрибутив ROS 2 и симулятор, есть ли задания с топиками датчиков и кто проверяет код. Если узел остановки перед стеной вы пишете сами, а QoS и порядок аргументов lookup_transform больше не загадка, курс нужен уже для математики и большого проекта.