
Зарплата инженера-робототехника в России в 2026 году
По оценке Хабр Карьеры за 2025–2026 годы, начинающие инженеры-робототехники в регионах получают 55 000–95 000 ₽ в месяц, а в Москве — 90 000–130 000 ₽. Для опытных инженеров в Москве ориентир выше — 210 000–300 000 ₽ в месяц. В обзоре не уточняется, вычтены ли налоги. На доход влияет то, какую часть работы инженер выполняет самостоятельно, от проверки отдельных узлов до запуска всей системы.
Содержание
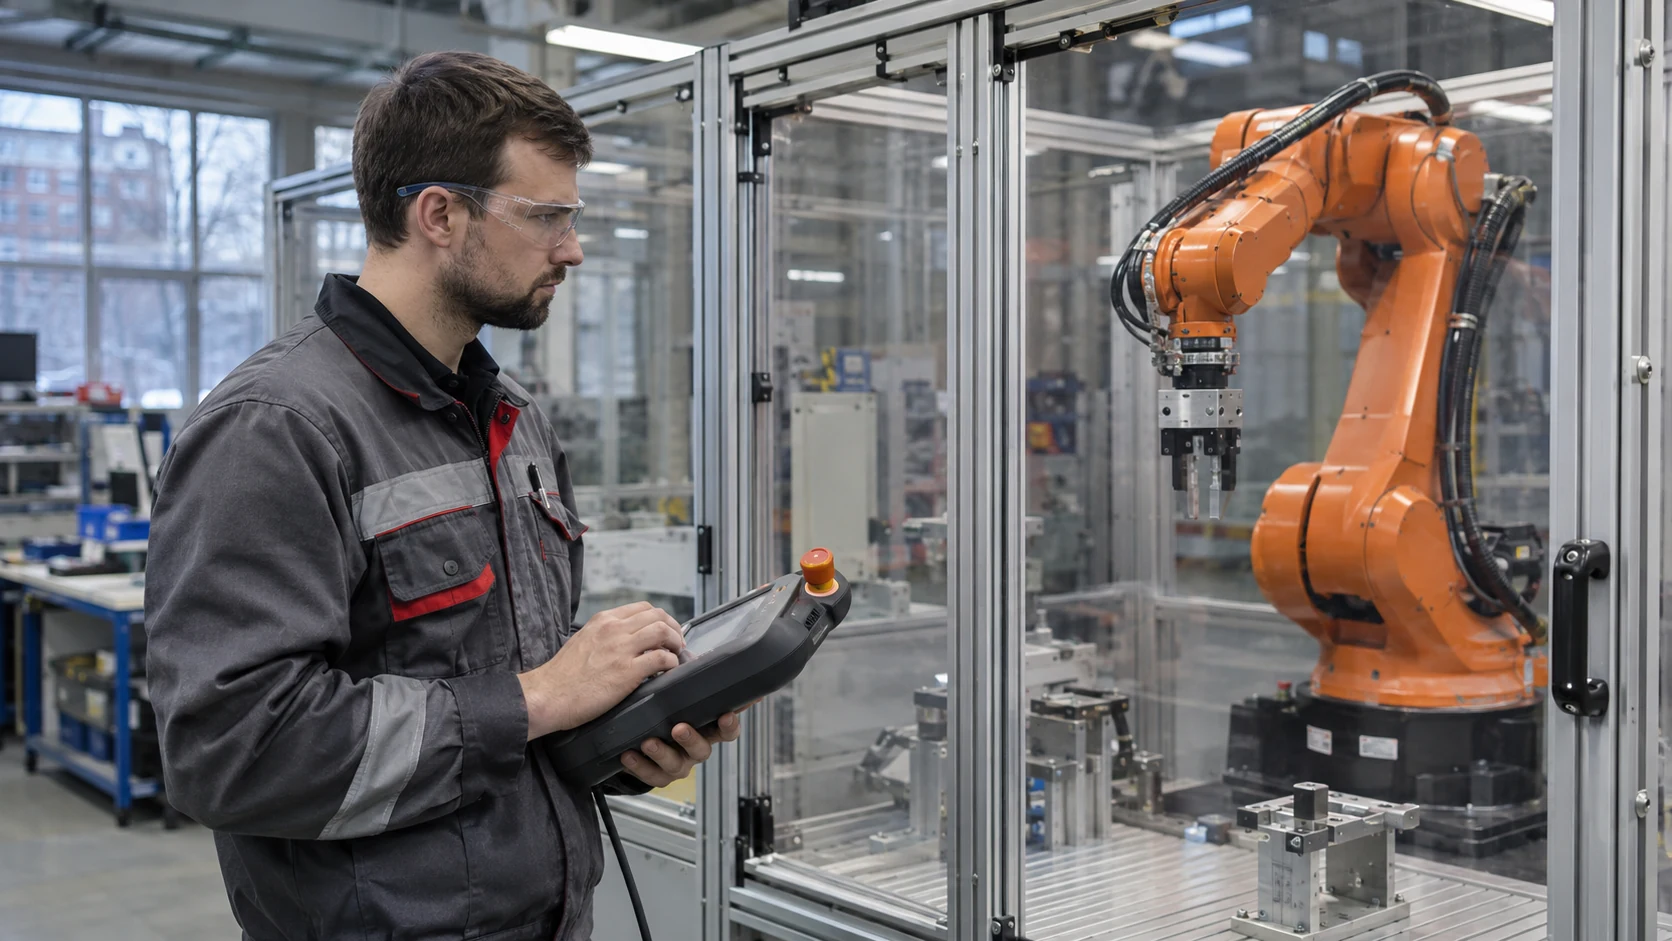
На программе «Мехатроника и робототехника» от КИДПО изучают механику, электронику и управление роботами. Отдельные модули посвящены моделированию, программированию и работе автоматизированных систем.
Сколько платят инженерам-робототехникам
В обзоре Хабр Карьеры за 2025–2026 годы можно сравнить зарплаты инженеров с похожим опытом в разных городах. Для специалиста среднего уровня приведены 150 000–210 000 ₽ в месяц в Москве, 135 000–195 000 ₽ в Санкт-Петербурге и 100 000–165 000 ₽ в регионах. Для старших инженеров диапазон составляет 210 000–300 000 ₽ в Москве и 150 000–240 000 ₽ в регионах. В обзоре не уточняется, вычтены ли налоги. Обзор Хабр Карьеры.
Диапазоны охватывают разработку, монтаж и обслуживание роботов. У двух инженеров может быть одинаковый стаж, но один пишет управляющий код для отдельного узла, а второй следит за работой линии и исправляет проблемы после запуска. Зарплата в таких случаях зависит от объёма самостоятельной работы и последствий ошибки. Поэтому суммы по уровням полезно читать вместе с описанием самой работы.
Что меняется от первых задач до запуска на производстве
Начинающий инженер может подключать датчики, проверять сигналы и настраивать отдельные движения манипулятора по готовой схеме. Ему нужно сопоставить чертёж, показания оборудования и поведение программы. Например, если захват перестал брать деталь, инженер выясняет, приходит ли сигнал от датчика и доходит ли команда до привода. Правильное описание сбоя экономит время коллеги, который разбирается с остальной системой.
Самостоятельная работа начинается там, где узлы нужно связать между собой. Представим участок, на котором манипулятор снимает тару с конвейера. Робот должен дождаться сигнала о положении тары, взять её и дать линии команду продолжить работу. Если сигнал опаздывает, задача инженера — найти причину и проверить, что исправление работает и при обычной скорости, и после остановки. Это уже ответственность за последовательность операций, от которой зависит выпуск продукции.
Ведущий инженер может отвечать за выбор оборудования и согласование приёмки. Например, новый захват хорошо работает с одной деталью, но требует перенастройки при смене изделия. Ведущий специалист оценивает, сколько времени уйдёт на перенастройку, что произойдёт при сбое и сколько деталей система обработает за смену. Результат нужен не только в лаборатории: производственная команда должна уметь повторить его в обычный рабочий день.
Как влияет специализация
В работе с промышленным манипулятором большое значение имеют траектории, качество захвата и связь с оборудованием линии. Инженер может также настраивать программируемый логический контроллер, или ПЛК. Контроллер получает сигналы, управляет частью оборудования и позволяет согласовать действия робота, конвейера и других устройств. Знание их совместной работы помогает решать задачи, которые нельзя закрыть одним изменением кода робота.
У мобильного складского робота другой набор вопросов. Он должен понимать, где находится, выбирать маршрут и безопасно останавливаться, если путь перекрыт. В этой работе нужна связь между программной частью, датчиками и движением машины. Специалист, который может разобраться, почему робот потерял своё положение в проходе, решает иную задачу, чем инженер по настройке стационарного манипулятора. Размер зарплаты здесь связан с тем, что именно должен уметь специалист и насколько самостоятельно он ведёт диагностику.
Часть проектов включает машинное зрение. Например, когда детали лежат под разными углами, одной заданной траектории мало: камеру нужно настроить так, чтобы она помогала определять положение каждой детали. Ошибку приходится искать сразу в нескольких местах, от освещения до координат, которые получает робот. Чем больше таких частей инженер умеет связать и проверить, тем шире круг работ, за которые ему могут платить.
Сколько добавляют выезды и запуск объекта
У команды, разрабатывающей управляющий код, часть работы может идти на стенде или в симуляторе. Пусконаладка требует присутствия там, где установлен робот. На объекте инженер видит реальные размеры, проводку, скорость соседних машин и другие условия, которые трудно точно воспроизвести заранее. Выезды поэтому могут увеличивать и нагрузку, и начисление, если за работы на объекте предусмотрена отдельная оплата.
Допустим, оклад составляет 145 000 ₽ в месяц до налогов. Если в конкретном месяце начислили ещё 25 000 ₽ за работу на запуске, доход составит 170 000 ₽ до налогов. В месяце без запуска эта часть может отсутствовать. Гостиница и билеты, которые компания оплачивает отдельно, покрывают затраты на поездку и не увеличивают оклад инженера. Доплату за выезд удобно учитывать отдельно от оклада, потому что она меняется от месяца к месяцу.
Если за приёмку линии положена разовая выплата, её также удобнее считать в рамках проекта. При окладе 160 000 ₽ до налогов и премии 90 000 ₽ за завершение трёхмесячного запуска общий доход за этот период составит 570 000 ₽, или 190 000 ₽ в среднем за месяц. По месяцам при выплате в конце проекта получатся 160 000, 160 000 и 250 000 ₽. Этот пример показывает порядок расчёта, а размеры выплат зависят от условий работы.
Почему крупный проект может стоить дороже
Ошибка в одном учебном стенде обычно затрагивает одну установку. Если робот на производстве связан с очередью изделий, работающим конвейером и автоматической проверкой качества, остановка отражается на всём участке. В такой системе инженер заранее продумывает, как обнаружить неисправность и как возобновить операции после устранения проблемы. За способность подготовить такой запуск и провести испытания в нормальном режиме и при сбоях могут платить больше.
Показатель скорости тоже связан с деньгами. Если перенос детали занимает 30 секунд, то за час при непрерывной работе получится 120 циклов. Сокращение до 24 секунд даёт до 150 циклов за час при тех же допущениях. На практике итог зависит от остановок, брака и скорости смежных участков. Инженер, который проверяет весь процесс и может обосновать эффект улучшения, влияет на экономику проекта сильнее, чем исполнитель одной настройки.
Как меняются задачи с опытом
В начале полезно освоить чтение схем, простые проверки сигналов, настройки движения и запись результатов испытаний. Следующий шаг — самостоятельно связать контроллер, датчики и исполнительное устройство и показать, как система реагирует на несколько сценариев. За годы работы в разных проектах инженер набирает опыт, который помогает оценивать запуск заранее, от выбора компонентов до проверки результата. Для зарплаты имеет значение, какую часть этого пути сотрудник может пройти самостоятельно.
В сервисной работе ценятся знания о том, как быстро вернуть оборудование в строй. На проектировании важнее заранее увидеть, что конструкция или схема управления затруднит обслуживание. В эксплуатации инженер часто получает обратную связь от операторов, а в разработке проверяет допущения на стенде и в расчётах. Оба направления могут приводить к ведущим ролям, но подтверждают опыт разными результатами.
Где изучают управление роботами
Программа проходит дистанционно. Один из вариантов включает 400 академических часов, промежуточное тестирование и аттестационную работу. Он связывает управление движением и работу датчиков с программой робота. Практику на производственном оборудовании проходят отдельно, уже на рабочем или учебном стенде. Учебный план КИДПО.
Как понимать зарплатные ориентиры
На старте инженеру поручают отдельные узлы и испытания. С опытом он может отвечать за запуск робота, его связь с остальным оборудованием и работу после запуска. Для сравнения оплаты важно учитывать время на выезды и выяснять, какие выплаты входят в оклад, а какие зависят от проекта.